|
| float | dt (self) |
| |
| PatrolSetup | build (self, int level) |
| |
| np.ndarray | descriptor (self, int level) |
| |
| | make_sim (self, PatrolSetup setup, int seed, int n_steps, str disturbance="none") |
| |
| np.ndarray | random_start (self, rng, PatrolSetup setup) |
| |
| np.ndarray | eval_start (self, rng, PatrolSetup setup) |
| |
◆ build()
| PatrolSetup rl_stl.evaluation.systems.BlimpSystem.build |
( |
|
self, |
|
|
int |
level |
|
) |
| |
◆ descriptor()
| np.ndarray rl_stl.evaluation.systems.BlimpSystem.descriptor |
( |
|
self, |
|
|
int |
level |
|
) |
| |
◆ dt()
| float rl_stl.evaluation.systems.BlimpSystem.dt |
( |
|
self | ) |
|
◆ eval_start()
| np.ndarray rl_stl.evaluation.systems.BlimpSystem.eval_start |
( |
|
self, |
|
|
|
rng, |
|
|
PatrolSetup |
setup |
|
) |
| |
◆ make_sim()
| rl_stl.evaluation.systems.BlimpSystem.make_sim |
( |
|
self, |
|
|
PatrolSetup |
setup, |
|
|
int |
seed, |
|
|
int |
n_steps, |
|
|
str |
disturbance = "none" |
|
) |
| |
◆ random_start()
| np.ndarray rl_stl.evaluation.systems.BlimpSystem.random_start |
( |
|
self, |
|
|
|
rng, |
|
|
PatrolSetup |
setup |
|
) |
| |
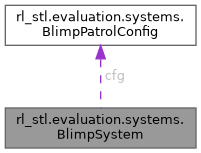
◆ cfg [1/2]
◆ cfg [2/2]
| rl_stl.evaluation.systems.BlimpSystem.cfg |
◆ levels
| tuple rl_stl.evaluation.systems.BlimpSystem.levels = (0.05, 0.10, 0.15) |
|
static |
◆ name
| str rl_stl.evaluation.systems.BlimpSystem.name = "blimp" |
|
static |
◆ spec [1/2]
| str rl_stl.evaluation.systems.BlimpSystem.spec = "theta" |
|
static |
◆ spec [2/2]
| rl_stl.evaluation.systems.BlimpSystem.spec |
The documentation for this class was generated from the following file:
- /home/runner/work/rl-stl/rl-stl/src/rl_stl/evaluation/systems.py

 1.9.8